在工业自动化、车载伺服、消费级智能设备的嵌入式开发场景中,PID 控制几乎是绕不开的核心技术。从电机转速稳速、温度恒温调节,到机械臂的高精度定位,PID 算法凭借结构简单、稳定性强、参数调试逻辑清晰的特点,成为无数工程师实现闭环控制的首选方案。而当传统 MCU 遇上 AGM 系列异构融合 MCU,PID 控制的实现方式正在被重新定义,彻底打破了过往纯软件 PID 的性能瓶颈。
传统 MCU 实现 PID 的常见痛点
过往开发者在通用 MCU 上落地 PID 控制,往往会遇到几个难以绕过的瓶颈:
- 实时性难以保障:当 MCU 同时运行操作系统、通信协议栈和业务逻辑时,CPU 资源被大量占用,PID 运算周期容易出现波动,高实时性场景下甚至会出现控制滞后,导致电机抖动、温度超调等问题。
- 高精度控制需求难满足:传统软件 PID 的执行速度完全依赖 MCU 主频,在多轴电机、微米级定位的场景中,纯软件运算很难跟上高速闭环的响应要求,难以实现高精度的控制效果。
- 外设资源受限:想要输出多路互补 PWM、同步采集多路编码器数据,普通 MCU 往往外设数量不足,不得不外扩 CPLD 或专用驱动芯片,既增加了 BOM 成本,也拉大了板间通信的延迟。
- 开发调试效率低:PID 参数的调优过程往往需要反复修改代码、重新烧录,遇到硬件外设冲突时,还得重新改版 PCB,整个迭代周期被大幅拉长。
AGM MCU 的异构架构:重新定义 PID 控制逻辑
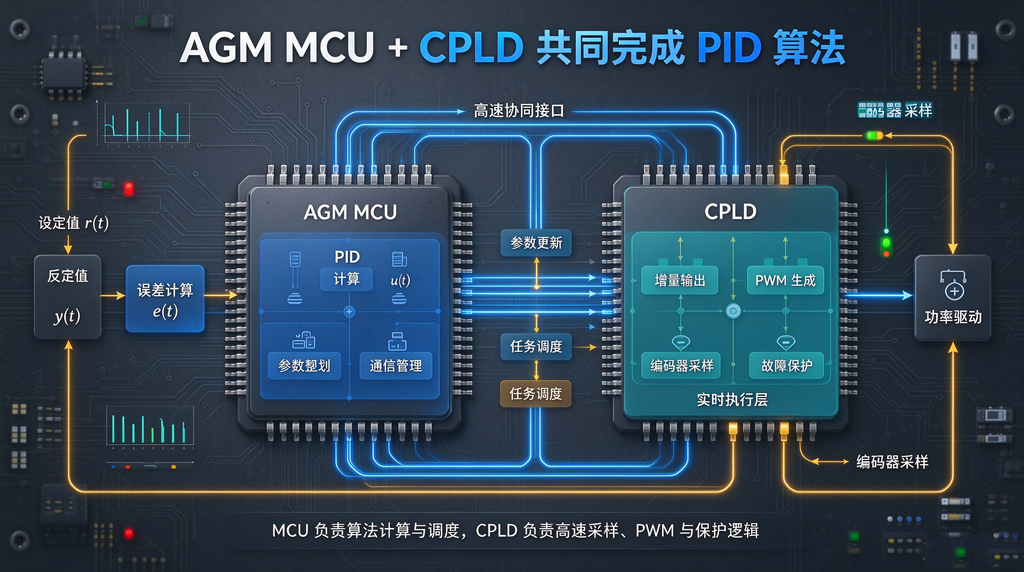
AGM 系列 MCU 最核心的优势,是在单颗芯片内完成了 RISC-V 内核与可编程逻辑单元的深度融合,不再沿用“MCU+外挂FPGA/CPLD”的分立方案,为 PID 应用提供了“软件+硬件”双路径的全新实现模式。
AG32 系列芯片内置 2K LUT 的可编程逻辑资源,与 RISC-V 内核通过片内 AHB 总线直连,延迟远低于传统板间通信。开发者完全可以把 PID 中对实时性要求最高的环节放到可编程逻辑中用纯硬件实现,而 MCU 内核仅负责参数计算、动态调整和上层业务调度,让两者的优势都得到充分发挥。
AGM MCU 上 PID 的典型落地场景
依托独特的异构架构,AGM MCU 的 PID 方案已经在多个高要求场景中实现了落地,表现远超传统纯软件 PID 方案:
- 工业伺服与多轴电机控制:用 AGM MCU 的可编程逻辑部分,以纯硬件方式实现六路互补 PWM 输出,同时完成编码器差分信号处理、误码滤除与鉴相,硬件 PID 环路的响应速度达到纳秒级,MCU 内核仅需动态调整 PID 的 Kp、Ki、Kd 参数,就能让多轴电机的控制精度达到微米级,相比传统方案控制精度提升 40% 以上,整机 BOM 成本降低 30%。
- 智能设备高精度温控:在 3D 打印机、恒温加热设备中,AGM MCU 通过硬件逻辑完成高速 ADC 采样,硬件 PID 直接输出 PWM 控制加热单元,MCU 后台同步处理显示、通信任务,完全不会干扰温控闭环的稳定性,温度控制误差可以控制在 ±0.1℃ 以内,超调量远低于传统纯软件 PID 方案。
- 车载执行器控制:AGM MCU 硬件加速的 PID 方案可以在无操作系统的轻量环境下稳定运行,同时内置硬件加密模块,既能实现车窗、雨刮、电子油门的精准闭环控制,也能抵御外部干扰,满足车载功能安全的要求。
- 消费电子智能控制:在智能门锁的电机驱动、云台姿态控制、Mini-LED 背光调光等场景中,硬件 PID 可以大幅降低 MCU 的运算负载,让芯片在低功耗模式下也能维持稳定的闭环控制,在提升设备响应速度的同时,还能延长电池续航时间。
开发效率与落地优势
在 AGM MCU 上开发 PID 应用,开发者不需要完全抛弃过往的开发习惯:既可以沿用熟悉的 C 语言在 MCU 内核上实现传统软件 PID,快速完成原型验证;也可以把实时性要求高的控制环路迁移到可编程逻辑中,通过可视化配置工具快速搭建硬件 PID 通路,不用反复修改核心算法代码。
同时 AG32 系列支持全引脚动态重定义,哪怕后续需要调整 PWM 通道、增加编码器接口,也不需要重新改版 PCB,直接通过修改逻辑配置文件就能完成硬件功能迭代,产品的上市周期可以大幅缩短。
从纯软件的 PID 运算,到“软件调度+硬件加速”的异构 PID 方案,AGM MCU 正在为嵌入式闭环控制打开全新的可能性。它没有停留在传统 MCU 的参数内卷里,而是通过架构创新,让 PID 控制在成本、性能、灵活性三个维度同时得到提升,为工业自动化、汽车电子、智能硬件等领域的高精度控制需求,提供了一条完全自主可控的国产替代新路径。