AGM的异构融合架构为FOC矢量控制提供了独特的软硬件协同优势,通过MCU与CPLD的原生高速互联,解决了传统方案在实时性、灵活性和可靠性上的痛点,在工业电机驱动、精密伺服等场景实现了高效落地。
核心架构优势
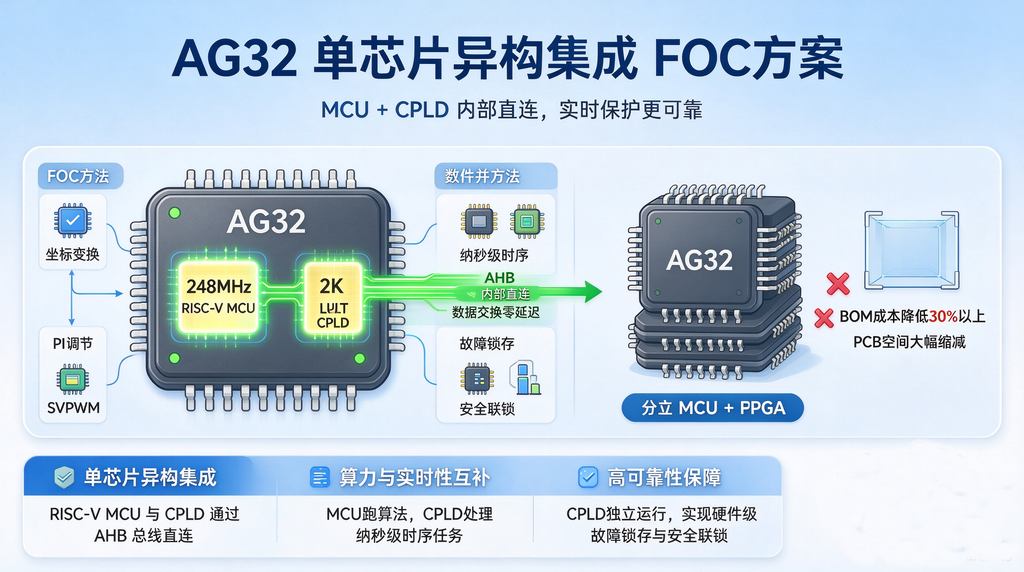
- 单芯片异构集成:AG32系列将248MHz RISC-V MCU内核与2K LUT CPLD逻辑通过内部AHB总线直连,数据交换零延迟,相比分立MCU+FPGA方案BOM成本降低30%以上,PCB布局空间大幅缩减。
- 算力与实时性互补:MCU负责FOC算法中复杂的坐标变换、PI调节、SVPWM生成等软件运算;CPLD以硬件并行逻辑处理纳秒级时序任务,完全规避软件中断、任务调度带来的响应延迟。
- 高可靠性保障:CPLD上电即运行,不受MCU程序运行状态影响,可独立实现硬件级故障锁存、安全联锁保护,避免电机失控风险。
典型功能分工设计
表格
| 模块 | 执行载体 | 核心职责 |
|---|---|---|
| FOC核心算法 | AGM MCU | Clark/Park变换、电流/速度/位置三环PID调节、无感观测器运算、参数整定 |
| 高精度PWM生成 | AGM CPLD | 生成高分辨率三相PWM信号,实现精确死区控制,消除软件PWM的时序抖动 |
| 高速信号采集 | AGM CPLD | 并行触发多路ADC同步采样三相电流/电压,硬件预处理滤波,直接通过内部总线传给MCU,减少总线抢占开销 |
| 硬件安全机制 | AGM CPLD | 过流/过压故障实时锁存、硬件互锁保护、紧急停机逻辑,纳秒级响应故障信号 |
| 外设接口扩展 | AGM CPLD | 自定义编码器接口(QEI)、多通道串口/CAN扩展,无需外挂接口芯片,适配各类电机反馈传感器 |
工程落地关键要点
- 时序协同优化:利用CPLD硬件逻辑实现ADC采样与PWM输出的精准同步,在25kHz载波频率下,电流环路控制周期可稳定维持在40μs以内,满足高速电机动态响应要求。
- 资源合理分配:CPLD逻辑资源预留20%以上冗余,优先实现简单状态机、脉冲生成等硬件任务,避免用CPLD实现复杂多阶状态机,保障时序收敛。
- 开发流程简化:基于AGM官方提供的MCU+CPLD例程,可快速复用ADC采集、PWM生成等成熟逻辑模块,配合Verilog硬件描述语言完成自定义功能开发,大幅缩短项目周期。
- 工业级适配:AGM芯片支持-40℃~85℃宽温环境,满足工业自动化、新能源汽车等严苛场景的长期稳定运行要求,已在电力采集板卡、工业伺服驱动等项目中批量验证。