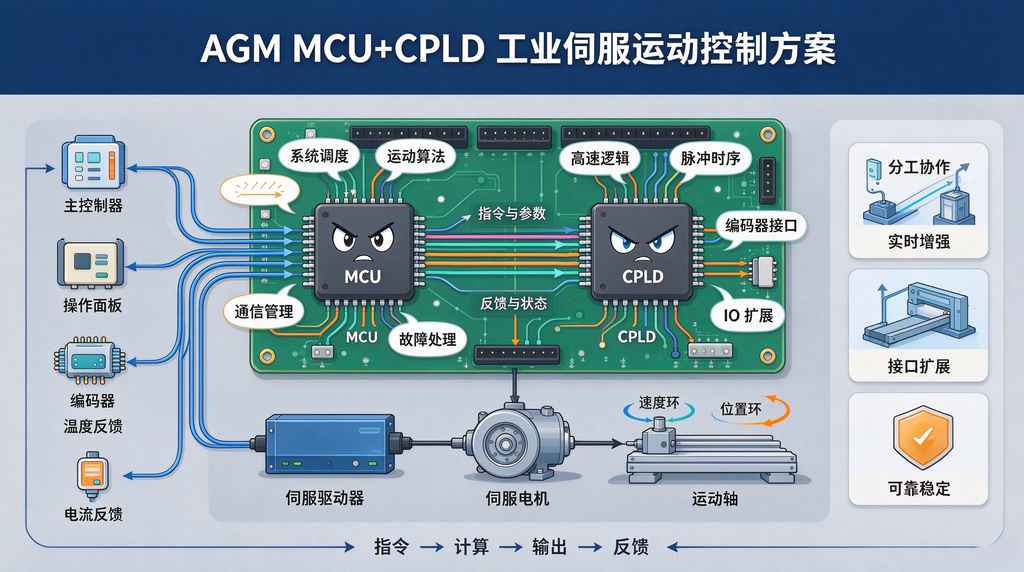
AGM MCU+CPLD的异构架构凭借软件灵活控制+硬件并行加速的双重优势,已成为工业伺服与运动控制领域实现高实时性、高可靠性、低成本国产化方案的核心选择。
核心架构优势
- 单芯片深度融合:AG32系列MCU将RISC-V内核与2K LUT的CPLD可编程逻辑集成在同一硅片,通过内部高速总线互连,省去分立方案的PCB走线与电平匹配环节,信号完整性大幅提升。
- 算力与实时性解耦:MCU内核专注运行运动控制算法、通信协议与业务逻辑,CPLD以硬件并行方式处理高速实时任务,完全释放RISC-V内核算力,控制延迟可做到微秒级别。
- 高可靠工业适配:AGM CPLD采用非易失架构,上电瞬间即可工作,无需外挂配置芯片,静态功耗仅毫瓦级,支持-40℃至125℃宽温环境,完美适配工业严苛工况。
- 显著降本增效:替代传统“独立MCU+外部CPLD/FPGA”的分立方案,减少BOM元器件数量,缩小PCB面积,同时支持硬件逻辑OTA在线更新,延长产品生命周期。
工业伺服场景核心应用
- 高精度PWM波形生成
CPLD独立实现多路互补对称PWM输出,支持死区时间硬件精确控制,直接驱动伺服电机的三相全桥电路,避免MCU软件定时器中断带来的抖动,FOC磁场定向控制的波形精度大幅提升。 - 编码器信号硬件处理
CPLD并行完成编码器差分信号的滤波、鉴相、四倍频解码,实时输出精准的位置与速度脉冲,无需占用MCU的外部中断资源,位置采样延迟降低90%以上,保障伺服电机的高精度运行。 - 电流环高速实时响应
CPLD配合高分辨率3M SPS采样率的ADC,完成相电流的硬件过流检测与阈值比较,一旦电流异常立刻硬件触发PWM关断,响应速度达到纳秒级,远快于MCU软件判断的毫秒级延迟,实现伺服驱动的硬件级过流保护。
运动控制场景典型落地
- 多轴插补并行运算:在小型三轴伺服运动控制板卡中,CPLD独立完成多轴直线/圆弧插补的脉冲实时输出,MCU仅负责轨迹规划与上位机通信,可同时稳定控制3台伺服电机同步运动,已在工厂自动化产线批量部署。
- 工业现场总线协议加速:CPLD硬件实现Modbus RTU/ASCII协议转换、CAN总线帧预处理、RS485自动方向控制,大幅降低MCU的通信协议处理负载,单节点可同时接入数十台工业传感器与伺服设备。
- 安全联锁与故障锁存:CPLD独立监测急停、限位、过载等安全信号,硬件实现运动轴的安全互锁逻辑,故障发生瞬间直接锁存状态并触发告警,完全不受MCU程序死机、通信中断的影响,满足工业功能安全规范要求。
- 运动控制IO灵活扩展:通过CPLD的可编程逻辑扩展多路高速输入输出接口,自定义实现步进电机细分驱动、高速位置比较输出、脉冲捕获等专用功能,无需额外增加IO扩展芯片,适配各类非标运动控制设备需求。